Bauteile
Die Wahl des BLDC-/FOC-Motorsteuerungs-ICs: integrierter Controller oder MCU plus Bibliothek, und was die Entscheidung wirklich bestimmt
Haben Sie sich für die feldorientierte Regelung eines bürstenlosen Motors entschieden, prägt der Ort der FOC-Schleife Ihr Projekt: ein Controller-IC, den Sie konfigurieren, oder Firmware auf einem universellen MCU. Der Beitrag zeigt, wie diese Wahl Entwicklungszeit, Stückkosten, Parametrieraufwand und Herstellerbindung bestimmt.
Stand: Oktober 2026. Die Bauteileigenschaften stammen aus den im Text genannten Datenblättern und Herstellerseiten in den dort angegebenen Revisionen, geprüft am 21. Oktober 2026. Prüfen Sie sie am genauen Teil und Revisionsstand, bevor Sie eines davon einplanen.
Das Wichtigste in Kürze
Soll ein bürstenloser Motor in Pumpe oder Lüfter, Haushaltsgerät oder E-Mobility-Produkt leise und effizient laufen, ist die feldorientierte Regelung (FOC) eine gängige Wahl. ST beschreibt FOC und Vektorregelung als in Hochleistungsantrieben weit verbreitet. Die FOC gibt einem bürstenlosen Gleichstrommotor (BLDC) oder einem permanenterregten Synchronmotor (PMSM) einen leisen, effizienten Betrieb mit gleichmäßigem Drehmoment. Wo die Kosten schwerer wiegen als das Geräusch, bleibt die einfachere Trapez-Kommutierung eine Option. Der MCT8316A von TI etwa ist ein sensorloser Trapez-Treiber für 8 A Spitzenstrom. Haben Sie sich für FOC entschieden, prägt der Ort der FOC-Schleife Ihr Projekt. Die Schleife kann in einem dedizierten Controller-IC (Integrated Circuit) laufen, den Sie konfigurieren. Ebenso kann sie als Firmware auf einem universellen Mikrocontroller (MCU) laufen, die Sie ausgehend von einer Herstellerbibliothek schreiben. Diese eine Entscheidung bestimmt Ihre Entwicklungszeit, Ihre Stückkosten und Ihren Parametrieraufwand. Außerdem bestimmt sie, wie viel Kontrolle und geistiges Eigentum (IP) Ihnen gehört und wie stark Sie an einen einzigen Hersteller gebunden sind.
Keine Antwort passt für jedes Produkt. Ein integrierter Controller kann einen Lüfter „ohne Code“ zum Drehen bringen. Ein vollständiger Stack aus MCU plus Bibliothek kann die letzten Prozente Effizienz herausholen, und er gehört Ihnen samt der Möglichkeit, ihn zu portieren. Durchgehend ziehen zwei Werte in entgegengesetzte Richtungen. Die Markteinführungszeit spricht für eine Schleife, die jemand anderes bereits implementiert und erprobt hat. Das Eigentum spricht für eine Schleife, die Sie selbst parametrieren, erweitern und im Prinzip portieren können. Eine fertig implementierte Schleife ist schnell zu haben. Der Lock-in, den sie mit sich bringt, ist der Preis dieser Geschwindigkeit. Preisen Sie diesen Lock-in deshalb von Anfang an ein, bevor eine Allokation ihn sichtbar macht.
Die Entscheidung im Überblick
| Entscheidung | Was scheitern kann | Wann es zutrifft | Zuständig | Wie prüfen |
|---|---|---|---|---|
| Mit Sensor oder sensorlos | Sensorlose Regelung tut sich mit hohem Drehmoment bei null und sehr niedriger Drehzahl schwer | Servo, Positionierung, Anfahren aus dem Stillstand | Motorregelungstechnik | Anlauf und Drehmoment bei niedriger Drehzahl unter Last testen |
| Integrierte oder externe Feldeffekttransistoren (FETs) | Ein Teil mit integrierten FETs erreicht seine Strom- oder Wärmegrenze | Mehr Leistung, Spannung oder Wärme, als das Teil verträgt | Hardware-Entwicklung | Ungünstigsten Strom und Wärmebudget mit den Grenzwerten im Datenblatt vergleichen |
| Integrierter Controller oder MCU plus Bibliothek | Lock-in an Teil und Register eines Herstellers oder ein Firmware-Projekt ohne passendes Personal | Ob die Motorsteuerung Ihr Unterscheidungsmerkmal ist | Entwicklungsleitung | Firmware-Aufwand und Kosten einer erzwungenen Neuparametrierung abschätzen |
| Parametrierung in der Fertigung | Neuparametrierung in Werk und Feld hängt am Tool eines Herstellers | Motorvarianten und Fertigungsstreuung | Fertigung und Prüfung | Einen Mustermotor über die Fertigungsschnittstelle parametrieren |
| Ausweichteil | Ein erzwungener Teilewechsel bedeutet Neuauswahl und Neuparametrierung | Allokation, Preiserhöhung oder Abkündigung | Einkauf mit Entwicklung | Vor der Festlegung ein Ausweichteil benennen |
Die drei Wege
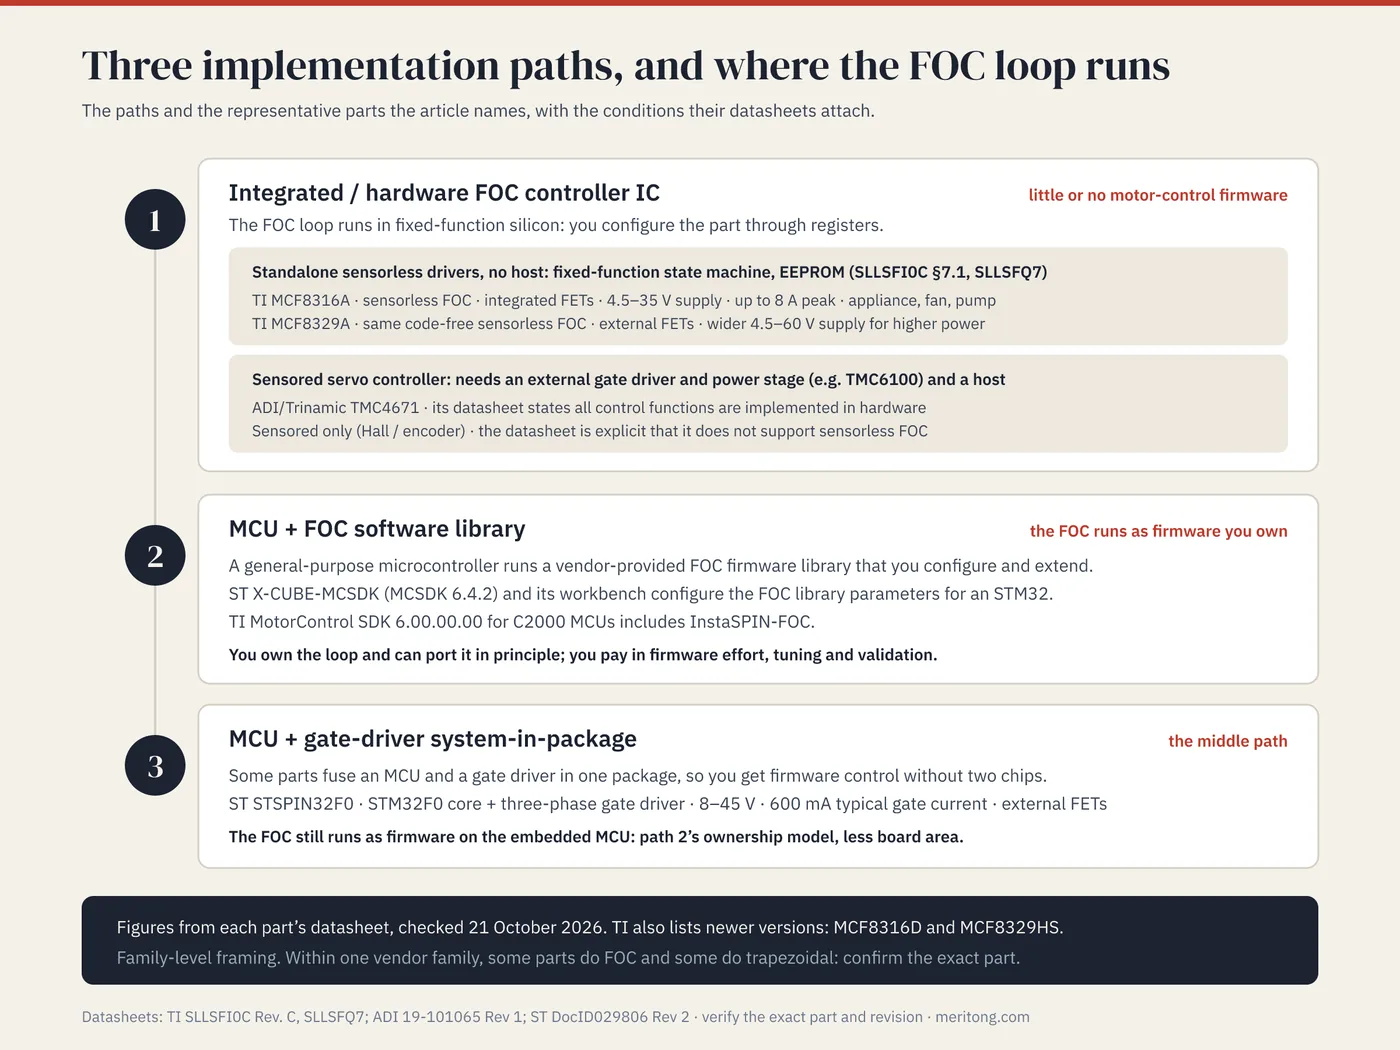
1. Integrierter FOC-Controller-IC (Hardware-FOC): Die FOC-Schleife läuft in Silizium mit fester Funktion, das Sie über Register konfigurieren. Sie schreiben kaum oder gar keine Motorsteuerungs-Firmware. Die Teile dieses Wegs unterscheiden sich darin, was sie zusätzlich brauchen: Manche laufen eigenständig ohne Host, andere brauchen einen Host und eine separate Leistungsstufe.
Eigenständige sensorlose Treiber arbeiten ohne Host und ohne Firmware, mit einem Zustandsautomaten fester Funktion und Einstellungen im EEPROM (Electrically Erasable Programmable Read-Only Memory). Es gibt sie mit integrierten FETs (MCF8316A) oder als Gate-Treiber für externe FETs (MCF8329A). Der MCF8316A von Texas Instruments (TI) etwa ist ein sensorloser FOC-Treiber ohne Code mit integrierten FETs. Laut seinem Datenblatt (SLLSFI0C Rev. C vom Juni 2023 §7.1) ist der Algorithmus als Zustandsautomat mit fester Funktion umgesetzt, sodass kein Code nötig ist. Die Registereinstellungen können im EEPROM des Chips gespeichert werden, und nach der Konfiguration arbeitet der Baustein eigenständig (§7.1). Die Features-Liste (§1) nennt eine Versorgung von 4,5–35 V und bis zu 8 A Spitzenstrom; das Datenblatt nennt außerdem Lüfter, Pumpen und Gebläse unter seinen Anwendungen. Das Teil passt zu Gerätedesigns, die einen drehenden Motor ohne eigenes Softwareprojekt zur Motorsteuerung brauchen. Sein Schwestermodell MCF8329A (SLLSFQ7 vom November 2023) leistet dieselbe sensorlose FOC ohne Code, ist aber ein Gate-Treiber für externe FETs. Laut Features-Liste (§1) deckt er mit 4,5–60 V einen größeren Versorgungsbereich für leistungsstärkere Designs ab. Beide Teile sind auf den Produktseiten von TI (MCF8316A, MCF8329A) zum 21. Oktober 2026 als aktiv geführt. Diese Seiten nennen außerdem für jedes Teil eine neuere Version, den MCF8316D und den MCF8329HS, und TI bezeichnet sie als Drop-in-Ersatz mit erweiterter Funktion. Lesen Sie das neuere Datenblatt, bevor Sie sich zwischen alter und neuer Version entscheiden.
Servo-Controller mit Sensor führen die FOC-Schleife in Hardware aus, lassen die Leistungsstufe aber außerhalb des Chips. Ein Beispiel ist der Trinamic TMC4671 von Analog Devices (ADI). Laut Seite 1 seines Datenblatts (19-101065 Rev 1 vom Februar 2024 für IC-Version V1.3) sind alle Regelungsfunktionen in Hardware umgesetzt. Der TMC4671 braucht einen externen Gate-Treiber und eine Leistungsstufe, etwa den TMC6100 von ADI. Ein Host-Prozessor konfiguriert seine Register über ein Serial Peripheral Interface (SPI). Das Teil ist ein Servo-Controller für Robotik und Automatisierung mit Encoder- und Hall-Sensor-Rückführung. Das Datenblatt stellt außerdem klar, dass der TMC4671 keine sensorlose FOC unterstützt; das Teil ist also für Anwendungen mit Sensor gedacht.
Für diesen Weg sprechen die Markteinführungszeit und eine kleine Firmware-Basis; sein Preis ist, dass Sie innerhalb der Register und Werkzeuge eines einzigen Herstellers parametrieren und danach dort weiterarbeiten.
2. MCU plus FOC-Software-Bibliothek: Ein universeller Mikrocontroller führt eine vom Hersteller bereitgestellte FOC-Firmware-Bibliothek aus, die Sie konfigurieren und erweitern. X-CUBE-MCSDK von STMicroelectronics (ST) ist ein Motor Control Software Development Kit (SDK) für STM32-MCUs (Produktseite zu MCSDK 6.4.2). Seine Workbench konfiguriert die Parameter der FOC-Firmware-Bibliothek. Das MotorControl SDK von TI für C2000-MCUs enthält InstaSPIN-FOC (Version 6.00.00.00 vom März 2026). Diese beiden sind die Referenzbeispiele für diesen Weg. Hier gehört Ihnen die Firmware. Sie können jede Regelungsfeinheit, Diagnose oder Anwendungslogik auf demselben Chip umsetzen und im Prinzip auf einen anderen MCU portieren. Der Preis ist, dass FOC auf einem MCU echter Firmware-Aufwand ist: Sie stellen die Regelkreise ein, behandeln die Grenzfälle und haben die Validierungslast.
3. Der Mittelweg, ein System-in-Package (SiP) aus MCU und Treiber: Manche Teile vereinen einen MCU und einen Gate-Treiber in einem Gehäuse, sodass Sie Firmware-Kontrolle ohne zwei Chips erhalten. Der STSPIN32F0 von ST ist ein solches System-in-Package: Er kombiniert einen STM32F0-Kern mit einem dreiphasigen Gate-Treiber (DocID029806 Rev 2 vom März 2017). Das Datenblatt nennt einen Betriebsbereich von 8–45 V (Tabelle 3) und 600 mA Sink- und Source-Strom am Gate (Tabelle 5, typisch bei 25 °C). Die FOC läuft weiterhin als Firmware auf dem eingebetteten MCU; das Gehäuse spart Platinenfläche und integriert den Treiber. Das Modell von Weg 2 bleibt erhalten: Die Firmware gehört Ihnen.
Die drei Wege unterscheiden sich darin, wer über die Regelschleife verfügt. Auf dem ersten verfügt der Hersteller über sie, und Sie stellen ihre Parameter ein; auf dem zweiten und dritten verfügen Sie über sie, und der Hersteller liefert einen Ausgangspunkt. Die nachstehend besprochenen Folgen ergeben sich aus diesem Unterschied, vom Zugriff auf die Parametrierung bis zu den Wechselkosten.
Die Tabelle zeigt repräsentative Teile über die drei Wege hinweg, mit Werten aus ihren Datenblättern.
| Teil | Weg | FETs | Versorgung | Erfassung | Anmerkungen |
|---|---|---|---|---|---|
| TI MCF8316A | Eigenständiger sensorloser FOC-Treiber (ohne Code) | integriert | 4,5–35 V | sensorlos | bis 8 A Spitze; Geräte/Lüfter/Pumpe |
| TI MCF8329A | Eigenständiger sensorloser FOC-Gate-Treiber (ohne Code) | extern | 4,5–60 V | sensorlos | leistungsstärkeres Gegenstück |
| ADI/Trinamic TMC4671 | FOC-Servo-Controller mit Sensor (braucht Gate-Treiber und Host) | extern | 5 V, 3,3 V (Logik) | nur mit Sensor (Hall/Encoder) | Servo/Robotik; keine sensorlose FOC |
| ST STSPIN32F0 | MCU+Treiber-SiP (FOC in Firmware) | extern | 8–45 V | je nach Firmware | STM32F0 + Dreiphasentreiber, 600 mA typischer Gate-Strom |
| Fortior FU6812x2/FU6861x2 | MCU-eingebetteter Controller | extern | 5–24 V (Hochvolt-Einzelversorgung) | je nach Firmware | mögliche Kostenoption; Angebote für Ihr Volumen vergleichen; Datenblatt auf Englisch und Chinesisch |
| Fortior FD6288 | Gate-Treiber (Begleitbaustein) | extern | bis 250 V | entfällt | dreiphasiger Vortreiber |
(Werte aus dem jeweiligen Datenblatt in der im Text zitierten Revision. Beim TMC4671 sind es die Logikversorgungen; die Motorspannung hängt vom externen Gate-Treiber und den FETs ab. Am 21. Oktober 2026 führten TI und ST ihre Teile als aktiv, und ADI führte den TMC4671 als für Neuentwicklungen empfohlen. Fortior führte die FU6812x2-Reihe und den FD6288 auf seinen Produktseiten. Bestätigen Sie die Werte am genauen Teil und Revisionsstand.)
Was die Entscheidung wirklich bestimmt
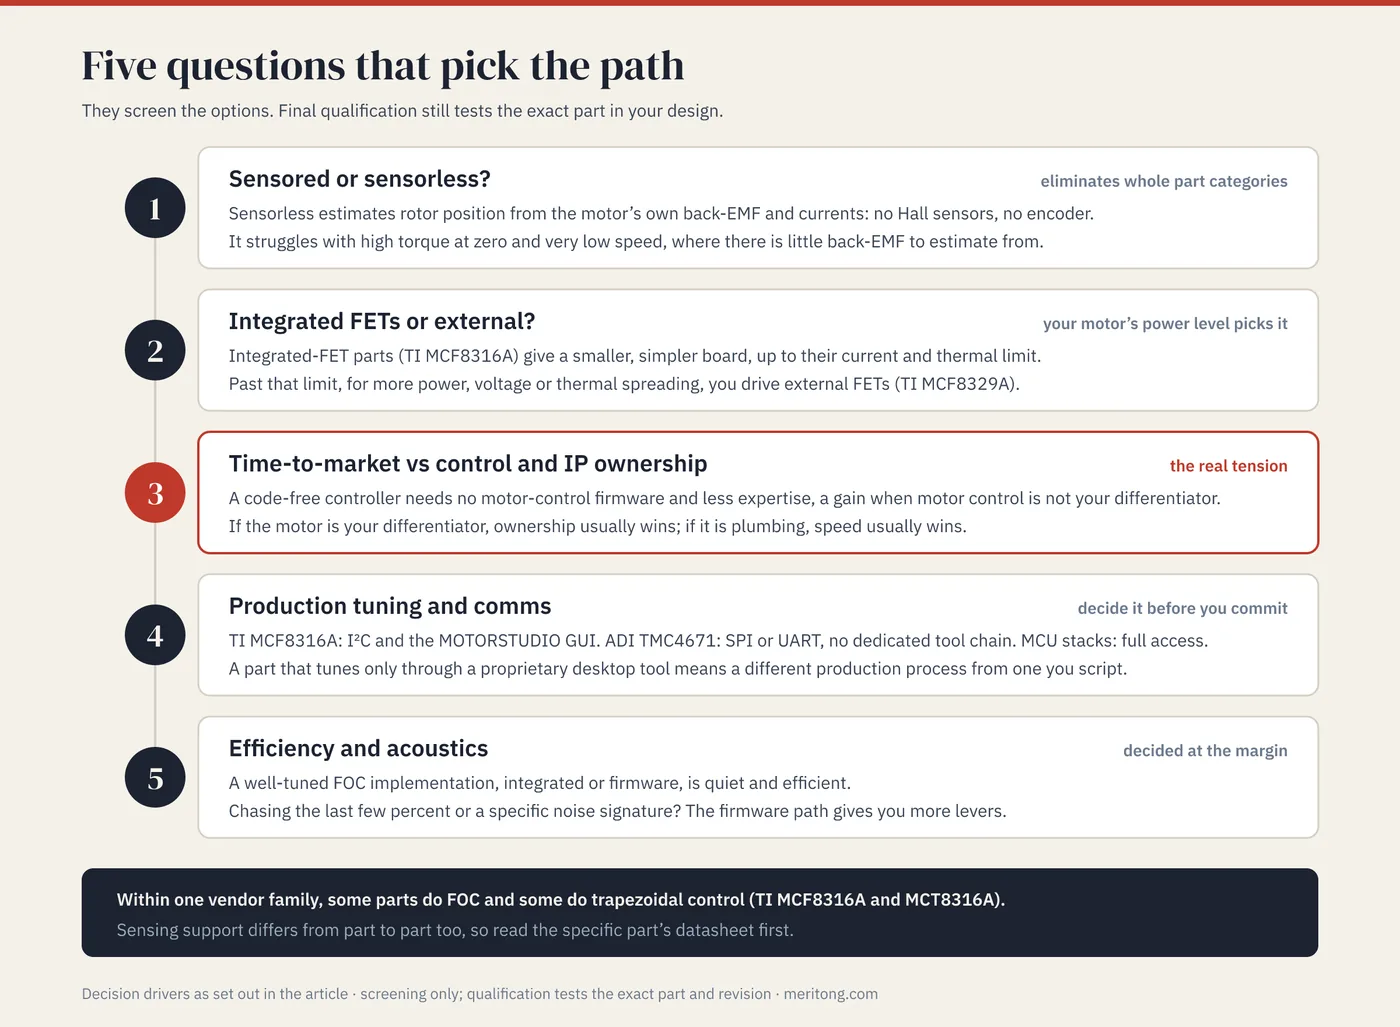
Fünf technische Fragen entscheiden zwischen den drei Wegen. Diese Fragen dienen der Vorauswahl; die abschließende Qualifizierung prüft weiterhin das genaue Teil in Ihrem Design.
Mit Sensor oder sensorlos? Die sensorlose FOC schätzt die Rotorlage aus der gegenelektromotorischen Kraft (Gegen-EMK) und den Strömen des Motors selbst, braucht also keine Hall-Sensoren und keinen Encoder. Das spart Kosten und Verdrahtung. Sensorlose FOC eignet sich für Anwendungen, die hochlaufen und dann mit Drehzahl durchlaufen. Lüfter, Pumpen, Verdichter und Gebläse sind Beispiele dafür. Schwer tut sich die sensorlose Regelung mit hohem Drehmoment bei null und sehr niedriger Drehzahl. Dort gibt es kaum Gegen-EMK, aus der sich die Lage schätzen ließe. Das Datenblatt des TMC4671 von ADI hält fest, dass derzeit keine sensorlose FOC-Methode allgemein bis zur Drehzahl null wie ein Sensor arbeitet. Anwendungen wie präzise Servos, Anfahren aus dem Stillstand und Positionierung brauchen Hall-Sensoren oder einen Encoder. Schon diese Frage schließt ganze Teilekategorien aus. Wenn Sie Servo-Präzision mit Sensor brauchen, scheidet ein sensorloser Controller ohne Code aus. Wenn Sie eine Pumpe antreiben, ist eine Encoder-Schnittstelle vergeudetes Geld. Innerhalb einer Herstellerfamilie beherrschen manche Teile FOC und andere die einfachere Trapez-Kommutierung: Der MCT8316A von TI ist ein sensorloses Trapez-Teil. Auch die unterstützte Erfassung unterscheidet sich von Teil zu Teil: Der MCF8316A arbeitet nur sensorlos, der TMC4671 nur mit Sensor. Lesen Sie vor jeder Annahme über die Familie das konkrete Datenblatt.
Integrierte FETs oder externe? Controller mit integrierten FETs wie der MCF8316A ergeben eine kleinere, einfachere Platine und eignen sich bis zu ihrer Strom- und Wärmegrenze. Jenseits dieser Grenze gehen Sie zu einem Controller über, der externe FETs treibt, etwa zum MCF8329A oder zu einem Design aus Gate-Treiber plus MCU. Ein solcher Wechsel folgt aus dem Bedarf an höherer Leistung, höherer Spannung oder besserer Wärmeverteilung. Er kostet mehr Platinenaufwand, skaliert aber. Diese Entscheidung ergibt sich aus der Leistungsklasse Ihres Motors.
Markteinführungszeit gegen Kontrolle und eigene IP: Das ist die eigentliche Spannung zwischen Weg 1 und Weg 2. Laut TI können Anwender mit seiner grafischen Oberfläche (GUI) MOTORSTUDIO ihre Motoren schnell zum Drehen bringen (Produktseite MCF8316A). Ein Controller ohne Code braucht weniger Motorsteuerungs-Know-how, und es gibt kein Firmware-Projekt zu besetzen oder einzuplanen. Ein Stack aus MCU plus Bibliothek dauert länger und verlangt dieses Know-how, doch im Gegenzug gehört Ihnen die Regelschleife. Sie können sie auf das letzte Quäntchen Effizienz oder Akustik optimieren, Ihre Anwendungslogik auf demselben MCU einbetten und hängen nicht vom Funktionsumfang eines einzelnen Controllers ab. Ist der Motor Ihr Unterscheidungsmerkmal, gewinnt in der Regel das Eigentum von Weg 2. Ist er bloße Infrastruktur, gewinnt meist die Geschwindigkeit von Weg 1.
Parametrierung in der Fertigung und Kommunikation: Wie auch immer Sie die FOC umsetzen, Sie parametrieren sie für den konkreten Motor. Unter Umständen müssen Sie über Motorvarianten oder Fertigungsstreuung hinweg neu parametrieren. Der MCF8316A von TI erhält seine Konfiguration über Inter-Integrated Circuit (I²C), und sein EEPROM lässt sich über diesen Bus lesen und beschreiben (§7.6). TIs Werkzeug für seine Parametrierung ist die GUI MOTORSTUDIO. Der TMC4671 von ADI nutzt SPI mit einem Debug-Port nach Universal Asynchronous Receiver-Transmitter (UART), und laut Datenblatt braucht der Zugriff auf seine Register keine eigene Toolchain. MCU-Stacks geben Ihnen vollen programmatischen Zugriff. Klären Sie vor der Festlegung, wie Sie im Werk parametrieren und Geräte im Feld betreuen. Ein Teil mit Parametrierung nur über ein proprietäres Desktop-Tool bedeutet für die Fertigung etwas anderes als ein Teil, das Sie per Skript über eine serielle Verbindung ansprechen.
Effizienz und Akustik: Unterm Strich ist eine gut parametrierte FOC-Implementierung leise und effizient, ob sie in einem integrierten Controller läuft oder in Firmware. TI bewirbt seine sensorlosen FOC-Treiber ohne Code mit erstklassiger Akustik und Effizienz für Haushaltsgeräte (Überblick Motortreiber). Wenn Sie den letzten Prozentpunkten oder einem bestimmten Klangbild hinterherjagen, gibt Ihnen der Firmware-Weg mehr Stellschrauben. Ein guter integrierter Controller kann ein Design dennoch dorthin bringen, wo es sein muss.
Was ein erzwungener Controllerwechsel kostet
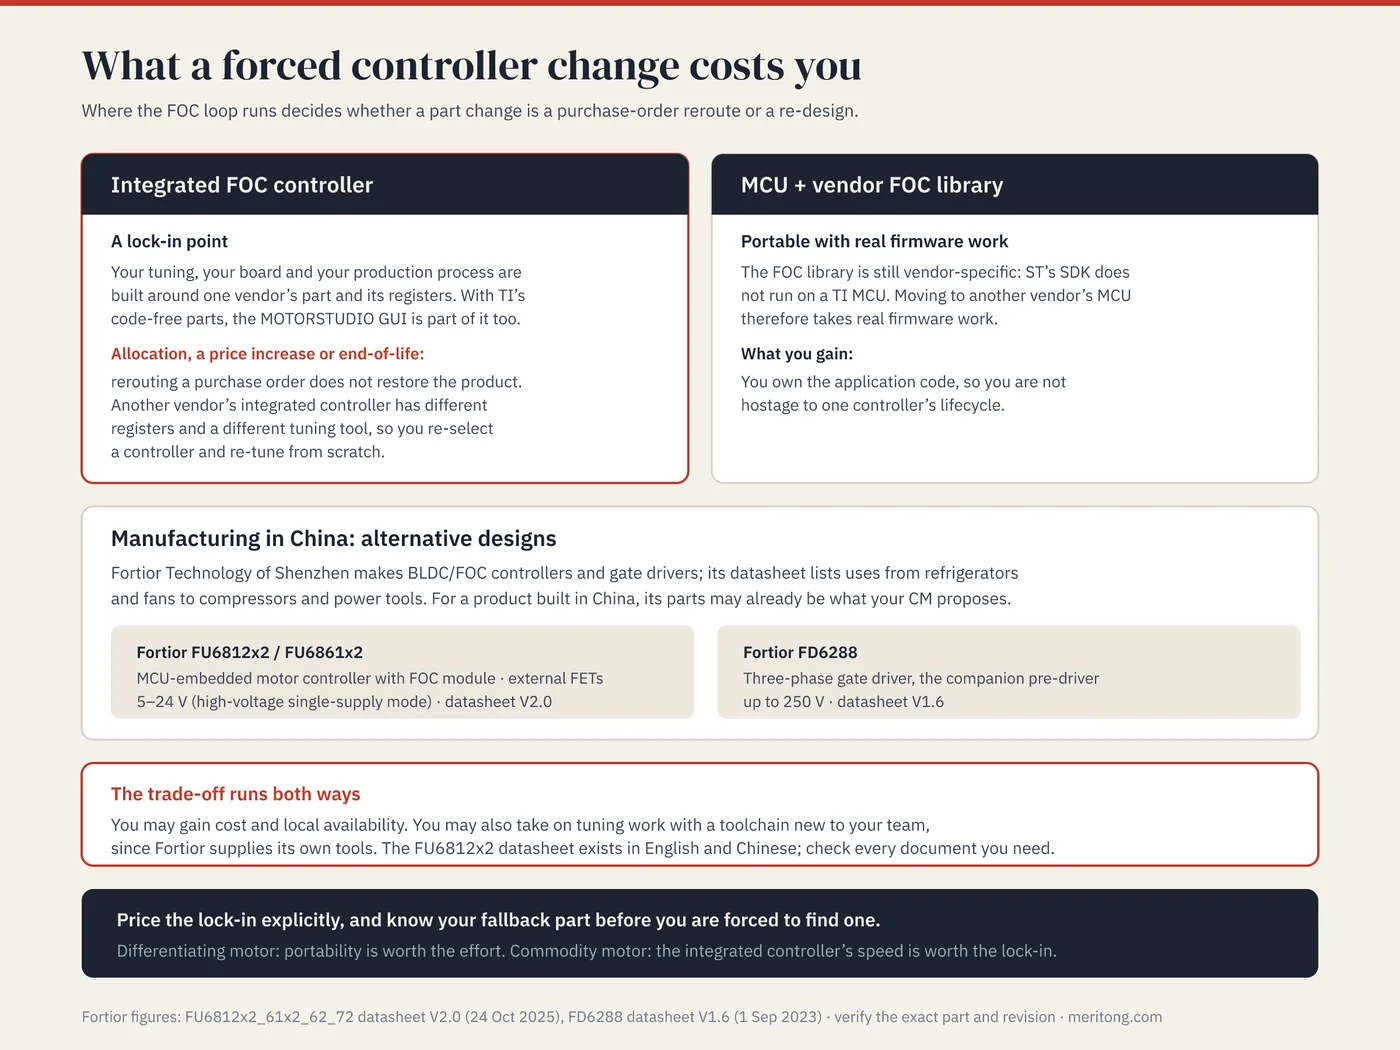
Hier wird aus einer Motorsteuerungsentscheidung eine Beschaffungsentscheidung, und hier berührt sie die Frage, wie Sie ein in China gefertigtes Produkt beschaffen. Der Ort der Schleife entscheidet darüber, was ein erzwungener Teilewechsel kostet. Denn er entscheidet darüber, wem die Parametrierung gehört. Der erste Weg beantwortet diese Frage anders als die beiden anderen.
Ein integrierter FOC-Controller ist ein Lock-in-Punkt: Ihre Parametrierung, Ihre Platine und Ihr Fertigungsprozess sind um das Teil eines Herstellers und seine Register herum aufgebaut. Bei den Teilen ohne Code von TI gehört auch TIs eigene GUI MOTORSTUDIO zu dieser Abhängigkeit. Angenommen, dieses Teil gerät in Allokation, wird teurer oder wird abgekündigt. Das Umleiten einer Bestellung stellt Ihr Produkt dann nicht wieder her, denn der integrierte Controller eines anderen Herstellers hat andere Register und ein anderes Parametrier-Tool. Sie wählen also einen Controller neu aus und parametrieren von Grund auf neu. Für ein Teil, das für Ihr Produkt zentral ist, ist das eine tiefe Abhängigkeit.
Ein Weg über MCU plus Bibliothek ist portabler. Die FOC-Bibliothek bleibt herstellerspezifisch; STs SDK etwa läuft nicht auf einem TI-MCU. „Portabel“ heißt hier also portabel mit echtem Firmware-Aufwand. Im Gegenzug gehört Ihnen der Anwendungscode, sodass Sie nicht dem Lebenszyklus eines einzelnen Controllers ausgeliefert sind.
Bei Fertigung in China kommt eine Kostenfrage hinzu. Fortior Technology aus Shenzhen baut BLDC-/FOC-Controller und Gate-Treiber. Die FU6812x2 und FU6861x2 von Fortior sind MCU-eingebettete Motorcontroller mit FOC-Modul für externe FETs (Datenblatt V2.0 vom 24. Oktober 2025). In ihrem Hochvolt-Einzelversorgungsmodus arbeiten sie mit 5–24 V (§1.1, Spannungsversorgung). Der FD6288 ist ein dreiphasiger Gate-Treiber für den Betrieb bis 250 V (Datenblatt V1.6 vom 1. September 2023 §1.3). Das Datenblatt der FU6812x2 nennt Anwendungen von Kühlschränken und Lüftern bis zu Verdichtern und Elektrowerkzeugen. Gegenüber einem Teil eines US-amerikanischen oder europäischen Herstellers können diese Teile eine Alternative für ein Design-in und eine mögliche Kostenoption sein (Angebote für Ihr Volumen vergleichen). Ebenso können sie eine Ausweichoption für das Design sein. Bei einem in China gebauten Produkt sind sie womöglich schon das, was Ihr Auftragsfertiger vorschlägt. Der Zielkonflikt läuft in beide Richtungen. Sie gewinnen unter Umständen bei Kosten und lokaler Verfügbarkeit. Sie übernehmen unter Umständen auch Parametrieraufwand mit einer Toolchain, die für Ihr Team neu ist: Fortior liefert eigene Entwicklungswerkzeuge wie FTM8ForgeIDE und MotorSim (Fortior-Website). Fortior veröffentlicht das Datenblatt der FU6812x2 auf Englisch und Chinesisch; laut Revisionshistorie erschien die erste englische Ausgabe im Februar 2023 als Übersetzung der chinesischen. Prüfen Sie die Sprache jedes Dokuments, auf das Sie sich stützen werden, Application Notes eingeschlossen. Der Aufwand für Toolchain und Dokumentation ist real und beherrschbar: Wägen Sie ihn gegen den Gewinn bei Kosten und Verfügbarkeit ab, und gehen Sie ihn bewusst ein.
Bei einem differenzierenden Motor sind die Portabilität und das Eigentum des Firmware-Wegs den Aufwand wert; bei einem Massenmotor ist die Geschwindigkeit eines integrierten Controllers den Lock-in wert. Preisen Sie diesen Lock-in in jedem Fall ausdrücklich ein, und kennen Sie Ihr Ausweichteil, bevor Sie eines suchen müssen. Ein nicht eingepreister Lock-in kehrt später als Neuauswahl und Neuparametrierung zurück, nach dem Zeitplan des Herstellers.
Häufige Fragen
Brauche ich FOC, oder reicht die Trapez-Kommutierung?
FOC liefert einen glatteren, leiseren, effizienteren Betrieb und ein besseres Drehmoment bei niedriger Drehzahl als die einfache Trapez-Kommutierung (Sechs-Schritt-Steuerung). ST beschreibt FOC und Vektorregelung als in Hochleistungsantrieben weit verbreitet, etwa in Klimaanlagen und Haushaltsgeräten. Die Trapez-Kommutierung ist einfacher und kann für kostengetriebene, geräuschtolerante Lüfter durchaus genügen. Manche Controller-ICs beherrschen das eine oder das andere und manche beides; prüfen Sie deshalb das konkrete Datenblatt, bevor Sie eines davon voraussetzen.
Sensorlos oder mit Sensor: Wie entscheide ich das?
Sensorlose Regelung kommt ohne Hall-Sensor und Encoder aus und ist daher günstiger. Diese Regelung eignet sich für Motoren, die einmal hochlaufen und dann mit Drehzahl durchlaufen. Lüfter, Pumpen und Verdichter sind Beispiele. Wählen Sie eine Regelung mit Sensor (Hall-Sensor oder Encoder), wenn Sie hohes Drehmoment bei null oder niedriger Drehzahl oder eine präzise Positionierung brauchen. Servoantriebe und das Anfahren aus dem Stillstand sind Beispiele; die sensorlose Lageschätzung ist dort am schwächsten, wo es kaum Gegen-EMK gibt. Ihr Drehzahl-Drehmoment-Profil entscheidet.
Ist ein integrierter Controller „ohne Code“ wirklich firmwarefrei?
Es bedeutet keine Motorsteuerungs-Firmware. Sie konfigurieren eine erprobte FOC-Implementierung über Register und eine Parametrieroberfläche und schreiben keine Regelschleifen. Sie parametrieren den Controller dennoch für Ihren Motor, und Anwendungslogik schreiben Sie möglicherweise an anderer Stelle. Wenn die Motorsteuerung nicht Ihr Unterscheidungsmerkmal ist, ist er ein echter Gewinn bei der Markteinführungszeit. Zugleich ist er ein Hersteller-Lock-in, den Sie einpreisen sollten.
Wann lohnt der Weg über MCU plus Bibliothek den Mehraufwand?
Er lohnt sich, wenn der Motor zu den Stärken Ihres Produkts gehört. Das gilt, wenn Sie die Regelschleife besitzen und selbst parametrieren oder Anwendungslogik auf demselben MCU einbetten wollen. Es gilt auch, wenn Sie bestimmte Effizienz- oder Akustikziele verfolgen oder die Abhängigkeit vom Lebenszyklus eines einzelnen Controllers vermeiden wollen. Sie zahlen mit Firmware-Aufwand und Motorsteuerungs-Know-how; Sie gewinnen Kontrolle und eigene IP.
Kann ich meinen integrierten FOC-Controller einfach wie ein Massenbauteil aus zweiter Quelle beziehen?
Das können Sie nicht. Integrierte Controller unterscheiden sich in Registern, Parametrier-Tools und Verhalten; einen zu ersetzen heißt neu auswählen und neu parametrieren. Deshalb ist die Controller-Wahl eine Lock-in-Entscheidung. Bestimmen Sie ein Ausweichteil und verstehen Sie die Wechselkosten, bevor Sie sich festlegen. Das gilt besonders für ein Teil, das für Ihr Produkt zentral ist.
Was ist mit chinesischen Motorsteuerungs-ICs wie Fortior?
Fortior führt seine Motorsteuerungs-MCUs der FU6812x2-Reihe und seinen Gate-Treiber FD6288 auf den aktuellen Produktseiten. Bei einem in China gebauten Produkt schlägt Ihr Auftragsfertiger sie womöglich vor, und sie können eine Alternative für ein Design-in und eine mögliche Kostenoption sein (Angebote für Ihr Volumen vergleichen). Wägen Sie den Kosten- und Verfügbarkeitsvorteil gegen den Aufwand ab, eine neue Toolchain zu lernen und die Sprache jedes benötigten Dokuments zu prüfen. Bewerten Sie so ein Teil wie jeden anderen Controller: an Ihren Anforderungen an Erfassung, Leistung und Parametrierung, anhand seines eigenen Datenblatts.
Integrierte FETs oder externe: Wo verläuft die Grenze?
Controller mit integrierten FETs sind bis zu ihrer Strom- und Wärmegrenze die einfachste Wahl. Der MCF8316A etwa ist für bis zu 8 A Spitzenstrom bei einer Versorgung von 4,5–35 V ausgelegt. Gehen Sie zu externen FETs über, wenn Sie mehr Leistung, höhere Spannung oder ein besseres Wärmemanagement brauchen. Es ist eine Frage des Leistungsniveaus; lassen Sie den Grenzverlauf vom ungünstigsten Strom Ihres Motors und Ihrem Wärmebudget bestimmen.
Prüfungen vor der Festlegung
Diese Schritte zeigen die wichtigsten Risiken einer Controller-Wahl. Die abschließende Qualifizierung prüft weiterhin das genaue Teil in Ihrem Design, auf echter Hardware.
- Laden Sie die aktuelle Datenblattrevision für die genaue bestellbare Teilenummer herunter, und prüfen Sie den Lebenszyklusstatus beim Hersteller sowie jede neuere Version, die er nennt.
- Bestätigen Sie, dass das Teil den von Ihrem Drehzahl-Drehmoment-Profil verlangten Erfassungsmodus unterstützt. Testen Sie dann Anlauf und Drehmoment bei niedriger Drehzahl unter Last.
- Vergleichen Sie den ungünstigsten Strom und die Versorgungsspannung Ihres Motors mit den Grenzwerten des Teils, und fahren Sie einen Wärmetest bei Ihrer höchsten Umgebungstemperatur.
- Parametrieren Sie einen Mustermotor über die Schnittstelle, die Sie in der Fertigung nutzen werden, und wiederholen Sie das über Motorvarianten und Fertigungsstreuung hinweg.
- Benennen Sie ein Ausweichteil, und schätzen Sie den Aufwand für Neuauswahl und Neuparametrierung, den ein erzwungener Wechsel kosten würde.
- Prüfen Sie, ob jedes benötigte Dokument einschließlich der Application Notes in einer von Ihrem Team gelesenen Sprache vorliegt.
Halten Sie fest, was diese Schritte unbewiesen lassen, etwa ungetestete Extremwerte von Drehzahl oder Temperatur. Klären Sie es vor der Festlegung auf die Serienfertigung.
Fazit
Bei der Wahl eines BLDC-/FOC-Teils geht es um den Ort der Regelschleife und um die Kosten, die diese Platzierung später im Projekt verursacht. Entscheiden Sie zwischen Betrieb mit Sensor und sensorlosem Betrieb anhand Ihres Bedarfs an Drehmoment bei niedriger Drehzahl. Entscheiden Sie zwischen integrierten und externen FETs anhand Ihres Leistungsniveaus. Entscheiden Sie zwischen integriertem Controller und MCU plus Bibliothek danach, ob der Motor Ihr Unterscheidungsmerkmal oder bloße Infrastruktur ist. Keine der beiden Optionen dieser letzten Entscheidung ist für sich genommen die sichere Wahl. Der integrierte Controller tauscht Eigentum gegen Geschwindigkeit, der Stack aus MCU plus Bibliothek Geschwindigkeit gegen Eigentum. Jeder dieser Kompromisse ist für das Produkt, das ihn braucht, tragfähig. Preisen Sie dann den Lock-in Ihrer Wahl ein, und kennen Sie Ihr Ausweichteil.
Wenn Sie über den Ort Ihrer FOC-Schleife entscheiden und die Kosten eines erzwungenen Controllerwechsels vorab beziffert haben möchten, unterstützen wir Sie bei Fragen zu Produktarchitektur und Hardware-Bauteilen dieser Art. Wir betrachten Hardware, Firmware und Beschaffung gemeinsam, besonders wenn Bauteile aus China bezogen werden.
Dieser Beitrag zitiert die im Text genannten Datenblätter und Herstellerseiten in den dort angegebenen Revisionen, für die Bauteileigenschaften und die Einordnung der Umsetzungswege. Es handelt sich um allgemeine technische Hinweise. Prüfen Sie das genaue Teil, seinen Revisionsstand und die Anforderungen Ihres Motors, und bestätigen Sie das Design mit qualifizierten Ingenieuren.
Typische Abhängigkeiten per E-Mail
Beispiele aus echten Hardware-Audits, in unregelmäßigen Abständen (derzeit auf Englisch).
Arbeiten Sie gerade an genau so einem Fall? Kostenloses Erstgespräch → oder schreiben Sie mir →
Steht diese Frage bei Ihnen gerade an?
Im kostenlosen Potenzialcheck nennen Sie mir die Art Ihrer Bauteile. Nach 30 Minuten wissen Sie, ob sich ein Audit lohnt.
Kostenloses Erstgespräch